AIにロボットアームを動かさせて、レシートを仕分けさせた
吸盤アームとAIの目で、レシートを科目ごとに仕分けられる?
5/55枚とも金額・科目が正解
仮想では成功
結論
- 5枚のレシートを1枚ずつ吸い上げ、AIが店名・日付・金額・科目を読んで仕分けた
- 5枚とも金額と科目が正解。モーターを4個に減らした安い構成でも5/5
- まだシミュレーションの中だけ。実物のアームで試すのは次の実験
- 使ったデータ
- 物理シミュレーション(MuJoCo)・ダミーのレシート5枚
やったこと
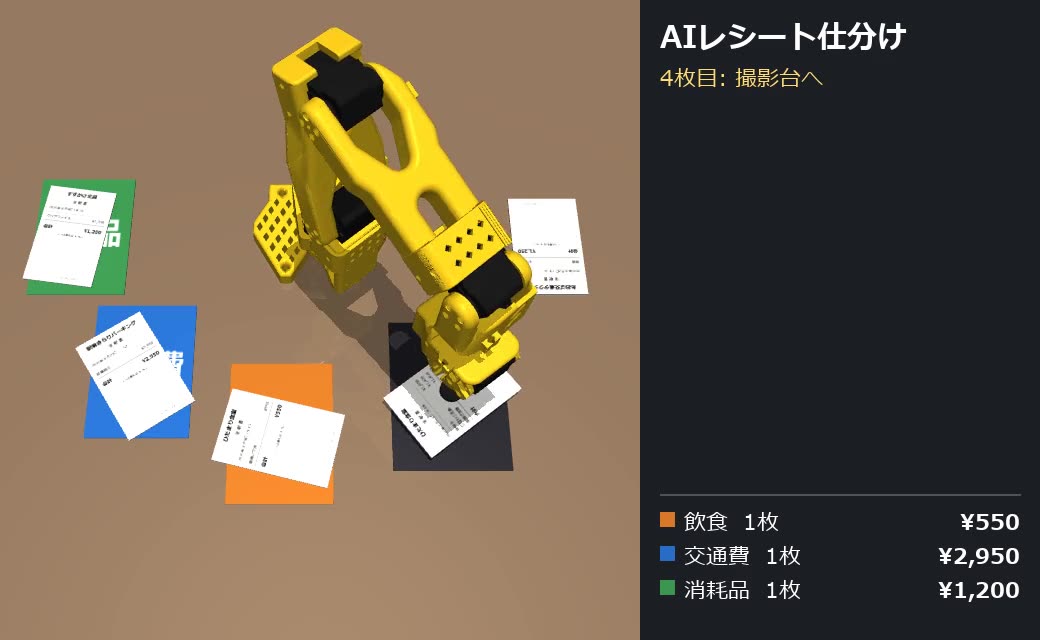
机の上にレシートの山を置き、ロボットアームに次の流れをやらせました。
- 山から吸盤でレシートを1枚だけ吸い上げる
- 撮影台に置き、真上のカメラで撮る
- AI(Gemini)が店名・日付・金額・科目を読む
- 「飲食」「交通費」「消耗品」の置き場に運ぶ
アームは実在する小型アーム「SO-101」のモデルを使い、指(爪)を吸盤に付け替えています。家のノートPC(GPUなし)で動かしました。
結果
| 店 | 金額 | AIが選んだ科目 | 正解 |
|---|---|---|---|
| すずかけ文具 | 1,200円 | 消耗品 | ○ |
| 駅前きらりパーキング | 2,950円 | 交通費 | ○ |
| ひだまり食堂 | 550円 | 飲食 | ○ |
| ひだまり食堂 | 3,850円 | 飲食 | ○ |
| あおば交通タクシー | 1,250円 | 交通費 | ○ |
5枚とも金額と科目が正解でした。5枚を仕分けるのに、シミュレーションの計算でおよそ12分かかっています(物理計算が重いため。実物ならもっと速いはずです)。
モーターを減らしても動くか
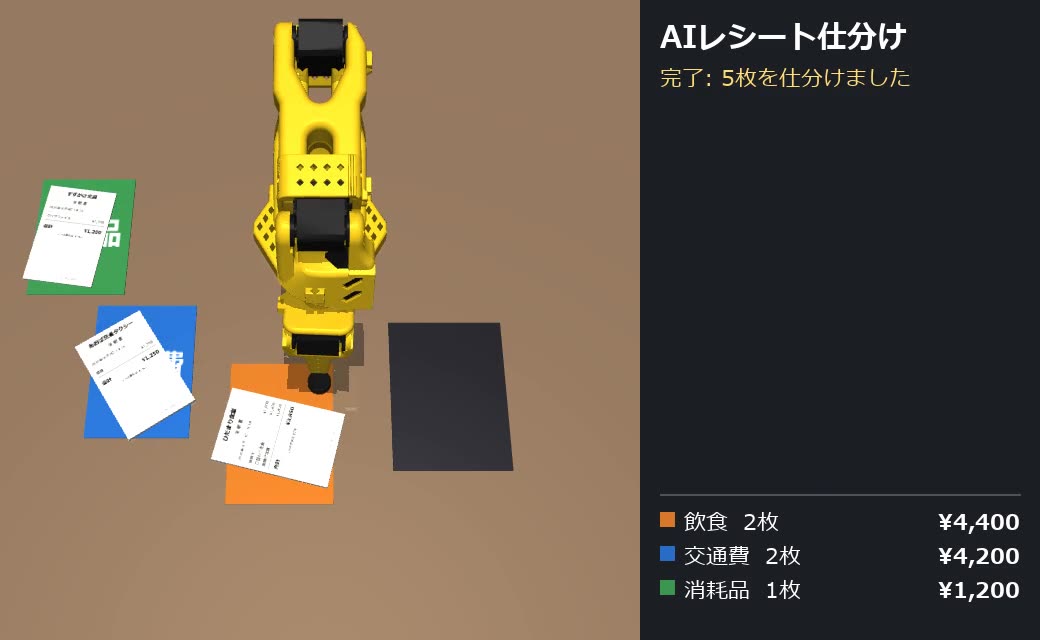
実物を作るときの費用を下げるため、モーターを6個から4個に減らした構成(爪と手首のひねりを固定)でも試しました。
手首をひねれないと、紙は根元の回転と逆向きに回ってしまいます。そこで、関節の角度から紙がどれだけ回ったかを計算し、撮った画像を回してまっすぐに戻してからAIに読ませました。結果は同じく5/5でした。
目盛り 0枚〜5枚
つまずいた所
- 紙がすり抜ける:実物と同じ薄さにすると、物理計算でアームが紙をすり抜けました。厚さを2mmにして回避しています。
- 2枚いっぺんに吸う:吸盤を押し付けすぎると下の紙まで持ち上がりました。「触れたら止めて吸う」動きに変えて解決しました。
- AIの無料枠が少ない:最初に使ったロボット向けのモデルは1日20回までだったので、読み取りは1日500回使える軽いモデルに変えました。同じ画像は保存しておき、2回目からはAIに聞かずに使い回しています。
仕事で使うなら
経理の「レシートを科目ごとに分ける」作業そのものです。ただ、紙を動かすのはロボットの仕事で、読む・分けるだけなら、スマホで撮ってAIに読ませるほうがずっと早く安くできます。ロボットが役に立つのは、量が多くて人が触らずに済ませたい場面です。
次の実験
部品代2万円前後の安いアームで、実物でも同じことができるか試す予定です。
使った道具
- MuJoCoロボットの物理シミュレーション
- Gemini APIレシートの読み取り(無料枠)
- Pythonアームの動きとAIの連携
- OpenCVレシートの傾きの計算